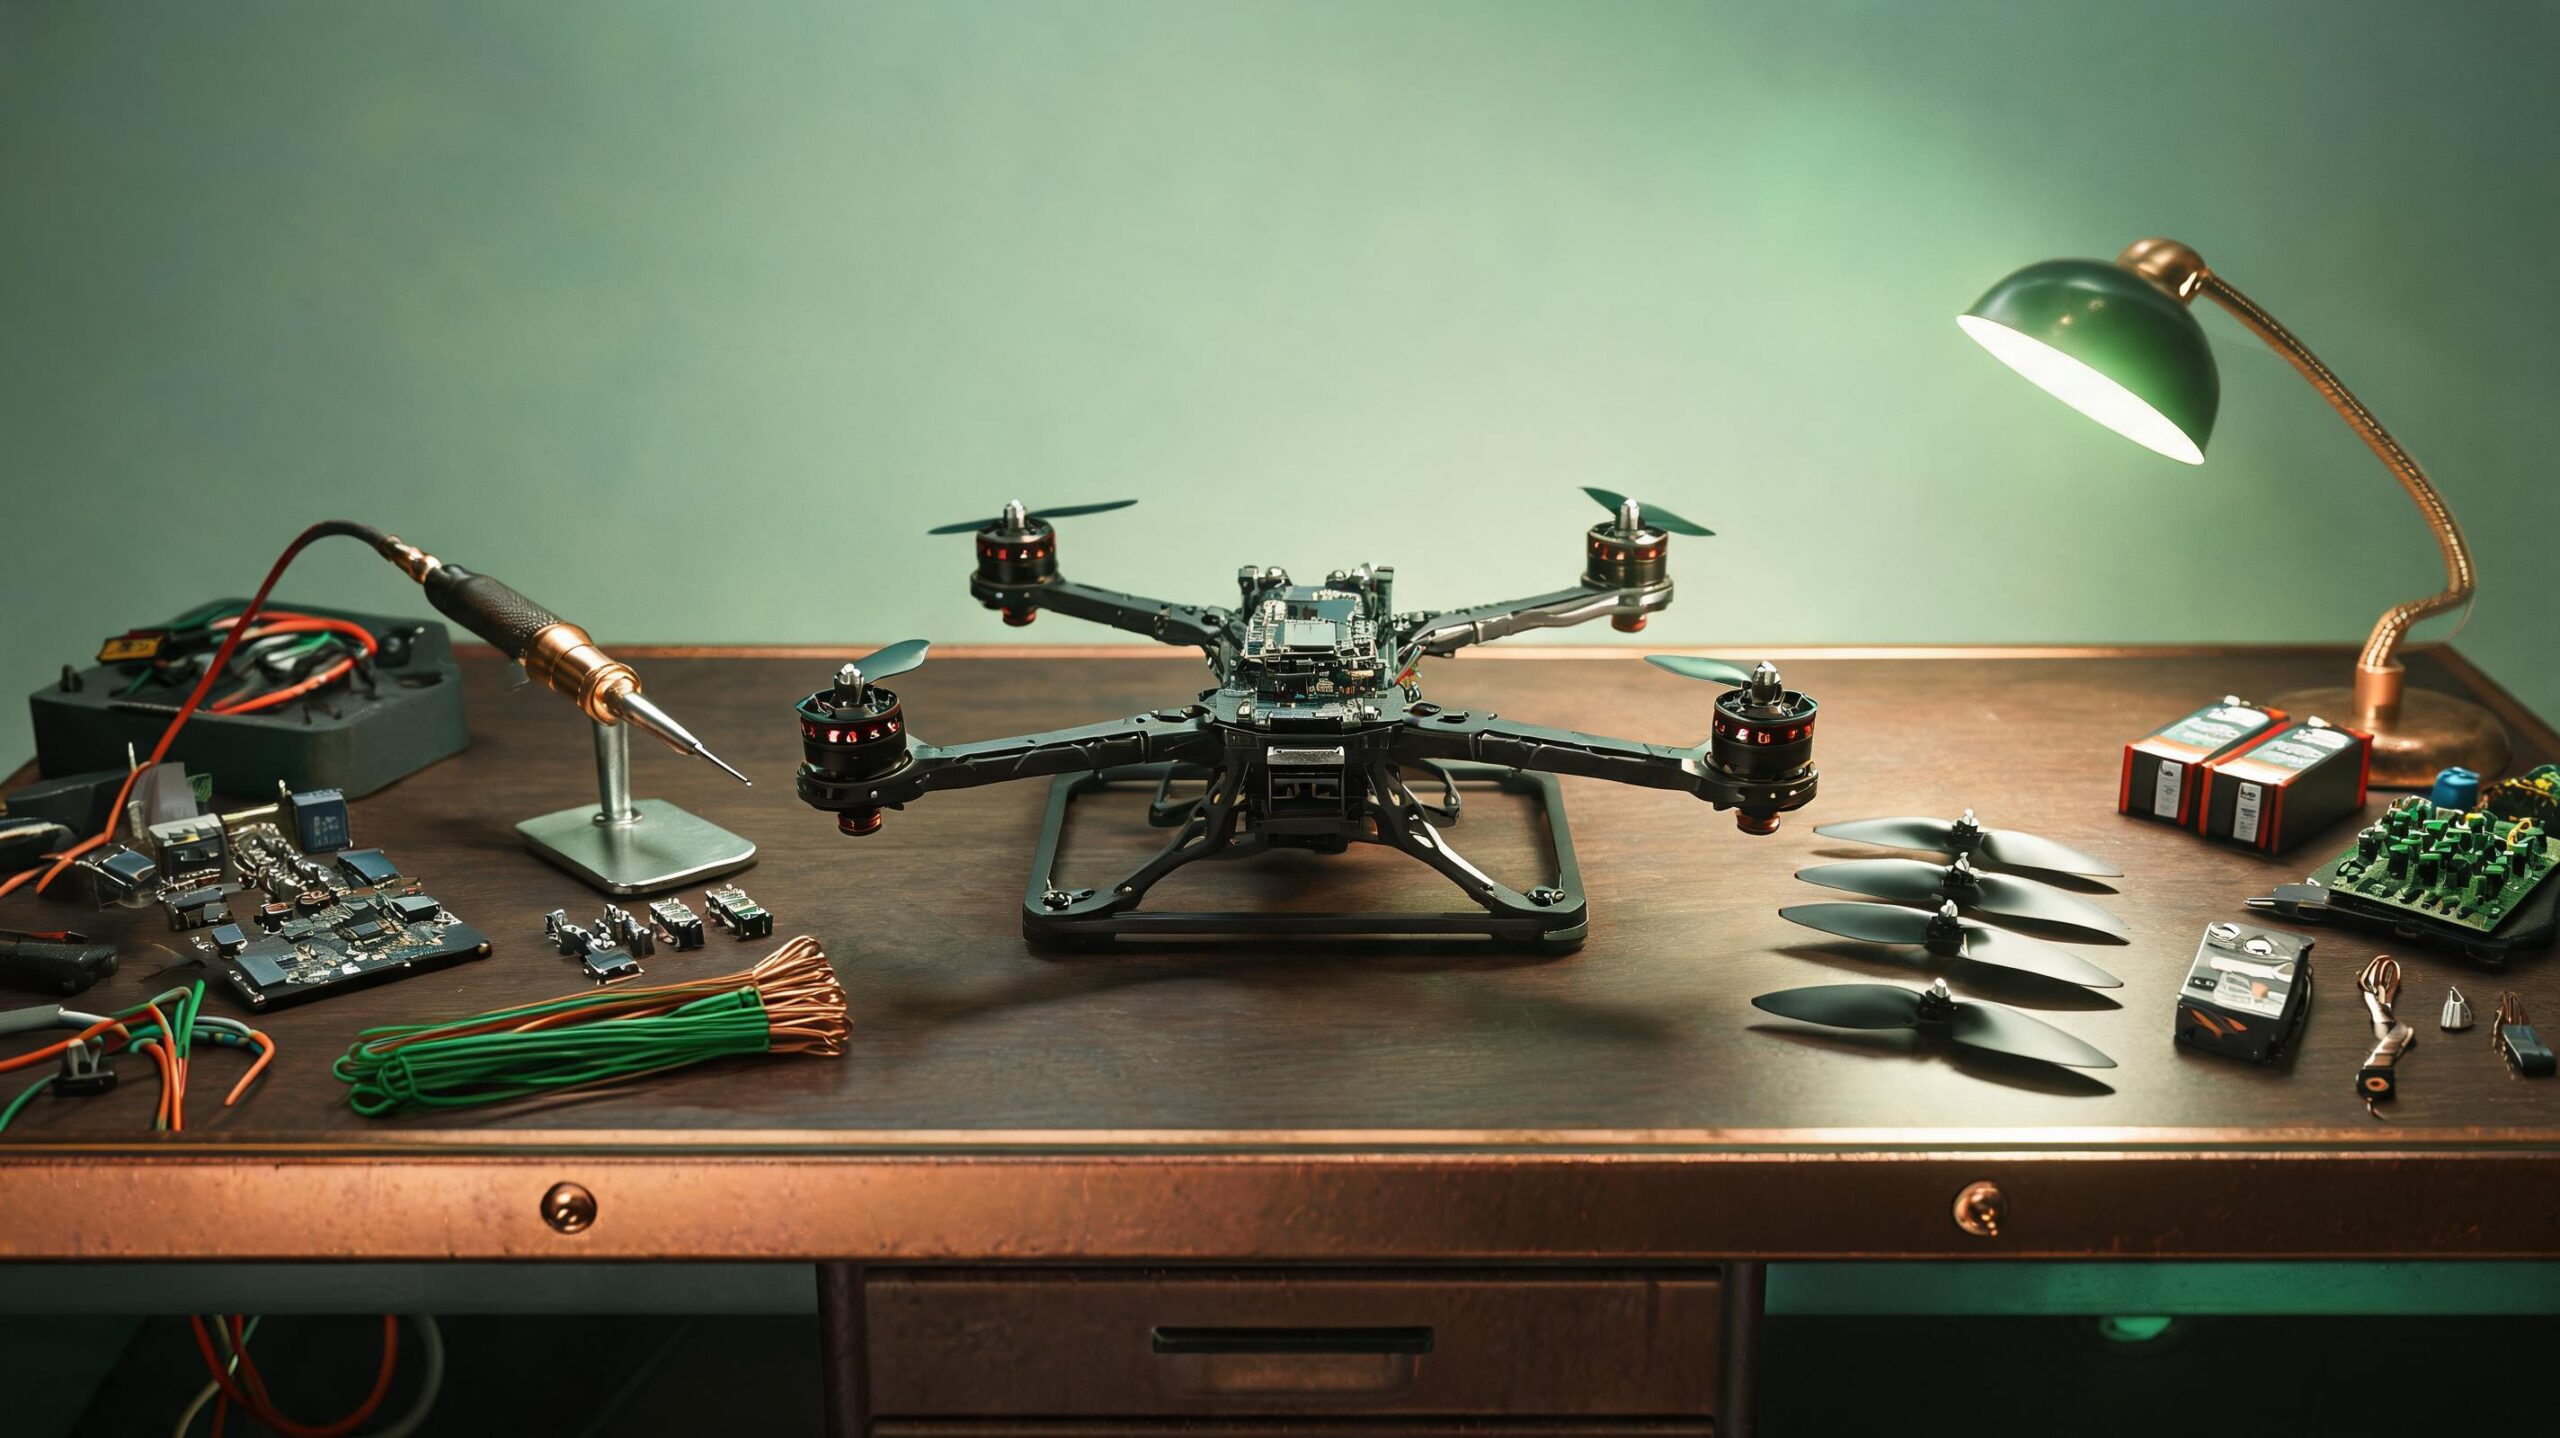
Montar um drone do zero é uma das experiências mais completas que um maker pode ter. Em nenhum outro projeto você junta tantas disciplinas ao mesmo tempo: eletrônica de potência (baterias LiPo de alta descarga), controle PID em tempo real, comunicação RF, fusão de sensores (IMU + barômetro + GPS), aerodinâmica e — se for FPV — transmissão de vídeo analógico ou digital de baixíssima latência. E no final, você tem uma máquina que literalmente voa. Vamos por partes.
Anatomia de um Quadricóptero
Um drone quadricóptero é surpreendentemente simples na essência. Ele tem:
- Frame (quadro): A estrutura física. Pode ser de plástico injetado (barato, quebra fácil), fibra de carbono (leve, rígido, condutor — cuidado com curto-circuito!) ou alumínio (resistente, pesado). Para primeira montagem, frame de carbono 5 polegadas (~210-250mm entre eixos) é o padrão-ouro. Marcas: TBS Source One, ImpulseRC Apex, iFlight XL5.
- Motores brushless: Diferente dos motores DC com escovas, os brushless usam campos magnéticos rotativos controlados pelo ESC. O número crítico é o KV — rotação por volt aplicado. Para um 5″ com bateria 4S (14.8V), motores de 2207 ou 2306 com 1700-1950KV são ideais. Para 6S (22.2V), KV menor (1600-1800). Marcas: T-Motor, EMAX, BrotherHobby.
- ESC (Electronic Speed Controller): Cada motor precisa de um ESC que converte o sinal de controle do flight controller em pulsos trifásicos. Hoje o padrão é o ESC 4-em-1 (four-in-one) — uma placa única com quatro ESCs integrados, que empilha com o flight controller. Protocolos: DShot300/600 (digital) substituiu Oneshot/Multishot (analógicos). Marcas: SpeedyBee, Holybro, T-Motor.
- Flight Controller (FC): O cérebro. Um microcontrolador (geralmente STM32 F4/F7/H7) rodando firmware Betaflight, ArduPilot ou iNav. Contém giroscópio, acelerômetro e barômetro. Processa dados dos sensores, executa loops PID a 8 kHz e envia comandos para os ESCs. O FC mais popular em 2026: SpeedyBee F405 V4 para Betaflight; Pixhawk 6C ou Cube Orange para ArduPilot.
- Bateria LiPo: O sangue do drone. Baterias de polímero de lítio com taxas de descarga altíssimas (75C-150C). Uma LiPo 4S 1500mAh 100C pesa ~180g e entrega rajadas de 150A por alguns segundos. Nomenclatura: 4S = 4 células em série = 14.8V nominal (16.8V cheia). 6S = 6 células = 22.2V nominal. Quanto mais S, mais potência — e mais responsabilidade.
- VTX + Câmera (FPV): Se for FPV (First Person View), você precisa de uma câmera FPV (analógica, tipo RunCam Phoenix 2, ou digital, tipo DJI O4 Air Unit / Walksnail) e um transmissor de vídeo (VTX). O VTX transmite em 5.8GHz com potência de 25mW a 1.2W. No Brasil, acima de 25mW requer licença de radioamador (ANATEL).
- Rádio Controle (TX/RX): Transmissor (na sua mão) e receptor (no drone). Protocolos modernos: ExpressLRS (ELRS) é o rei em 2026 — 2.4GHz ou 900MHz, alcance de dezenas de quilômetros, latência de 4ms. Alternativas: TBS Crossfire, FrSky ACCESS. Rádios: RadioMaster TX16S, Jumper T-Pro, TBS Tango 2.
Betaflight vs ArduPilot: Qual Firmware?
A escolha do firmware define o que seu drone vai fazer:
- Betaflight: Foco em voo acrobático (freestyle, racing). Loop PID ultrarrápido, filtros RPM (usando os ímãs dos motores como encoder de posição), OSD integrado, interface web via WiFi. É o que a comunidade FPV usa. Se você quer fazer manobras, corridas, voo cinematográfico ágil — Betaflight.
- ArduPilot (ArduCopter): Foco em voo autônomo e missões. Waypoints, Return-to-Home, Follow Me, geofencing, integração com sensores externos (LiDAR, sonar, câmera termal). É o que drones de mapeamento e agricultura usam. Se você quer programar missões, voar por GPS, fazer mapeamento — ArduPilot no Pixhawk.
- iNav: Meio-termo entre os dois. Navegação por GPS como ArduPilot, mas com interface mais amigável e foco em asas voadoras e drones de longa distância. Bom para iniciantes que querem GPS mas não querem a complexidade do ArduPilot.
Montagem: O Checklist da Primeira Build
- Escolha as peças compatíveis: Monte no RotorBuilds para conferir se as peças que você escolheu são compatíveis e já foram usadas juntas. O site tem milhares de builds com lista de peças, fotos e reviews — sua primeira build não precisa ser inédita, ela precisa voar.
- Solde os motores ao ESC 4-em-1: Três fios por motor, soldados nos pads do ESC. A ordem NÃO importa agora — você vai configurar a direção de rotação no Betaflight depois. Use solda de qualidade e confira que não há pontes entre pads. Um curto entre fases do motor pode queimar o ESC instantaneamente.
- Conecte o FC ao ESC: O cabo flat (geralmente JST-SH de 8 pinos) conecta o ESC ao FC. Ele leva alimentação e os 4 sinais de controle dos motores. Confira a pinagem — conectar invertido pode queimar ambos.
- Instale receptor, VTX e câmera: Siga o diagrama de conexão específico do seu FC. A maioria dos FCs modernos tem pads dedicados para RX (UART), VTX (UART + SmartAudio/Tramp para controle de canal/potência) e câmera (Video IN).
- Configure o Betaflight: Conecte o FC ao PC via USB, abra o Betaflight Configurator. As configurações essenciais: calibração do acelerômetro, orientação do FC (seta aponta para frente), protocolo do ESC (DShot300), mixer (Quad X), mapeamento de canais do rádio, failsafe (desarme os motores se perder sinal), OSD (tempo de voo, tensão da bateria, RSSI).
- Teste sem hélices: SEMPRE. Remova as hélices, conecte a bateria, arme o drone e acelere levemente. Confira que os motores giram na direção correta e respondem suavemente. Se um motor não gira, confira a solda. Se gira na direção errada, inverta no Betaflight ou troque dois dos três fios (no ESC).
Regulamentação no Brasil: O Que Diz a Lei
No Brasil, drones são regulamentados por três órgãos principais:
- ANAC (Agência Nacional de Aviação Civil): Regulamento Brasileiro de Aviação Civil Especial nº 94 (RBAC-E 94). Drones recreativos até 250g não precisam de registro. Acima de 250g (incluindo praticamente qualquer 5″ FPV), é obrigatório cadastrar o drone no SISANT e colar o número de registro na aeronave. Voos acima de 120m de altura (400 pés) são proibidos sem autorização. Distância mínima de 30m horizontal de pessoas não envolvidas no voo. NUNCA voe perto de aeroportos (raio de 5km), presídios, áreas militares.
- ANATEL (Agência Nacional de Telecomunicações): Homologação de equipamentos de radiofrequência. Transmissores de vídeo (5.8GHz) acima de 25mW exigem licença de radioamador. Na prática, a maioria dos pilotos FPV opera acima disso — mas saiba que, tecnicamente, está irregular. O mesmo vale para ExpressLRS com potência acima de 100mW. O radioamadorismo (classe C) resolve isso legalmente — a prova é acessível.
- DECEA (Departamento de Controle do Espaço Aéreo): Para voos acima de 120m ou em áreas controladas, é preciso solicitar autorização pelo SARPAS. Para voo recreativo abaixo de 120m em área desabitada, não precisa.
Resumo prático: pese seu drone. Se >250g, cadastre no SISANT (gratuito). Voe em áreas abertas, abaixo de 120m, longe de pessoas e aeroportos. Tenha seguro ou, no mínimo, bom senso — um quad 5″ a 120 km/h causa dano real.
O Primeiro Voo
Escolha um campo aberto, gramado, sem pessoas. O drone puxa para um lado? Ajuste os trims no rádio ou recalibre o acelerômetro. Vibração excessiva? Parafusos do frame ou motores soltos, hélices desbalanceadas. Perdeu controle? Failsafe deve desarmar os motores imediatamente — se não desarmou, você configurou errado (volte ao Betaflight).
O primeiro voo de um drone que você montou é uma mistura de terror absoluto com êxtase puro. Você olha para aquela máquina zumbindo no ar e pensa: “isso aqui eu que fiz”. E é verdade.
Fontes e Referências
- Betaflight — Firmware open-source para flight controllers
- ArduPilot — Firmware de voo autônomo open-source
- ExpressLRS — Protocolo de rádio controle open-source
- SISANT — Sistema de cadastro de drones da ANAC
- SARPAS — Solicitação de acesso ao espaço aéreo (DECEA)
- ANAC — Página oficial sobre drones
- RotorBuilds — Comunidade de builds de drones FPV
- Robocore — Componentes de drone no Brasil